반응형

Arduino 2

ESP32 UART 통신, 시리얼 모니터 입출력 (5/8) AI 카메라

도남철, "ESP32 기반 온디바이스 AI를 이용한 스마트 커넥티드 제품 만들기", 퍼플, 2026.알아보기 >전자책( 교보, 예스24, 알라딘), Publish On Demand(교보) ESP32에 센서를 연결하거나 다른 마이크로 프로세서와 통신하기 위해 시리얼 통신인 UART를 시용한다. 특히 아두이노 IDE에서 프로그램을 ESP32에 업로드 하기 위해 UART(USB 연결)를 사용하고 ESP32 프로그램의 출력을 확인하기 위한 IDE의 시리얼 모니터도 UART를 사용한다. 그러므로 이글에서는 ESP32의 UART 통신을 이해하기 위해 아두이노 IDE에서 UART 통신을 이용하여 시리얼 모니터에 값을 입력하고 그 내용을 다시 출력하는 예제를 다룬다. 이 글의 내용은 아래 튜터리얼의 일부를 참고하였다...
2024 팔꿈치 관절에 서보 모터가 장착된 4축 로봇 출현

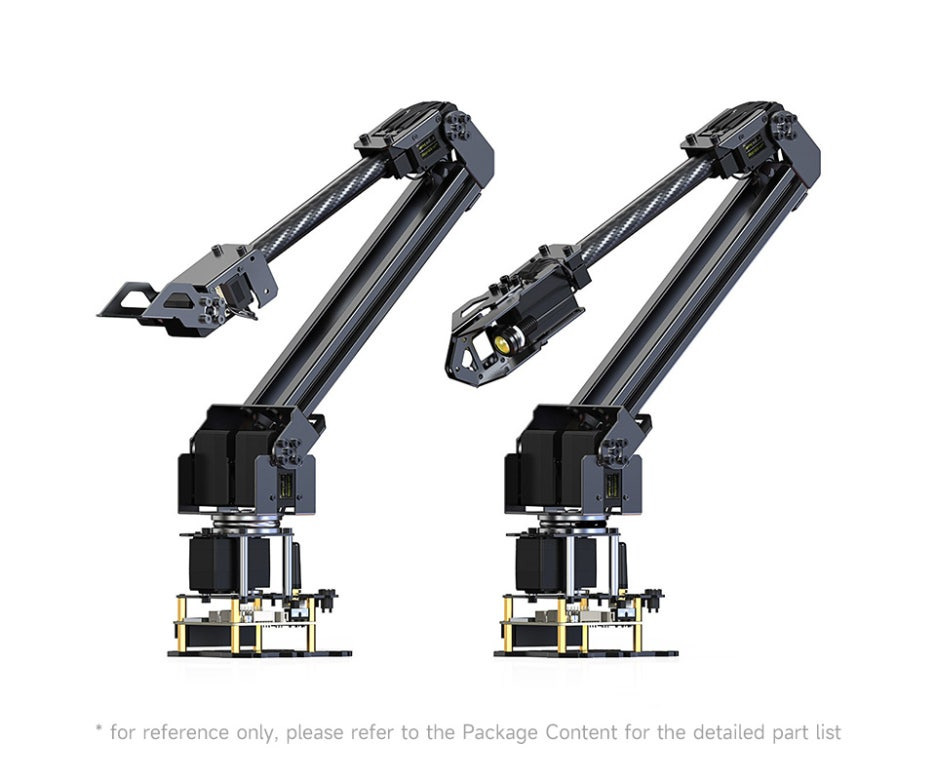
최근 관절에 서보나 스탭 모터가 위치하고 있는 믿을만한 아두이노 기반 4축 로봇 암이 나타나고 있다. WaveShare Roarm M2-SWaveshare RoArm-M2-S, Desktop Robotic Arm Kit, High-torque Serial Bus Servo, Based On ESP32, 4-DOFRobotic Arm 4.0Brazo robótico con Arduino - Robotic Arm - Guardar/Reproducir/Exportar/Importar Movimientos.2024/5/18 ■ 초기 4축 로봇 팔 초기 4축 로봇 팔은 Dobot Magician과 같이 base 위에 서보(스텝) 모터를 두 개 나란히 두고 긴 링크를 이용하여 fore arm을 조정하는 방식이다. ..

반응형