Dobot Magician의 IO 인터페이스를 연결한 그리퍼를 개발한 후, 이를 이용하여 부품을 Pick & Place 하는 파이썬 프로그램을 개발하였다. Pick & Place 파이썬 프로그램을 개발하기 위해 Dobot Magician 로봇 팔 이동 프로그램을 다루는 비동기 프로그래밍과 외부 인터페이스 프로그램 함수를 함께 이용한다.
■ 비동기 프로그래밍 Dobot Magician 로봇 파이썬 프로그래밍 읽어보기 >
■ Dobot Magician 외부 인터페이스 프로그램 함수 읽어보기 >
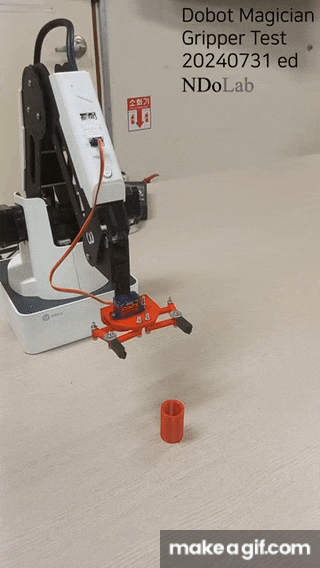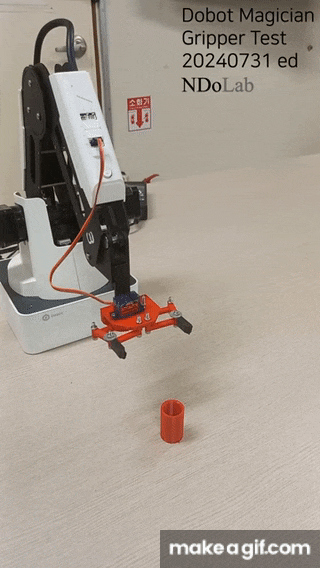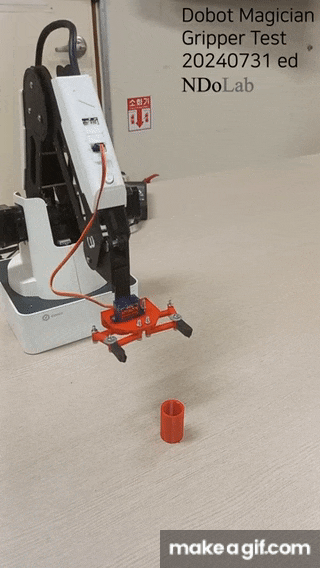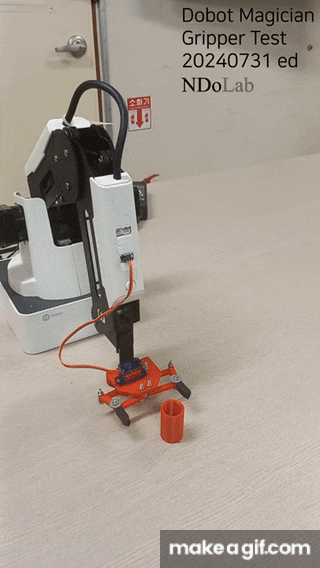
아래 동영상은 파이썬을 이용하여 로봇의 동작 순서 중에 IO 인터페이스를 이용한 3D 출력 그리퍼를 제어하는 결과를 보여준다.
2024 NDoStudio
2024/12/31 처음 2024/8/2
systems/trip/grip/tgirp03.py
systems/trip/tgrip/tgirp05.py
반응형
'desktop robots > 04 robot programming' 카테고리의 다른 글
| 외부 인터페이스 함수와 SG90 서보 (2) Dobot Magician 외부 인터페이스 프로그래밍 (0) | 2026.08.23 |
|---|---|
| 범용 인터페이스 포트 GP3-GP5 정리 (1) Dobot Magician 외부 인터페이스 프로그래밍 (0) | 2026.08.23 |
| 상호작용 구현 (8) Dobot Magician 로봇 프로그래밍 (0) | 2026.08.23 |
| 레일 프로그래밍 (7) Dobot Magician 로봇 프로그래밍 (0) | 2026.08.23 |
| Dobot Studio Script를 이용한 Dobot Magician 프로그래밍 (0) | 2026.08.23 |