반응형

interface 2

Pick & Place 프로그램 (3) Dobot Magician 외부 인터페이스 프로그래밍

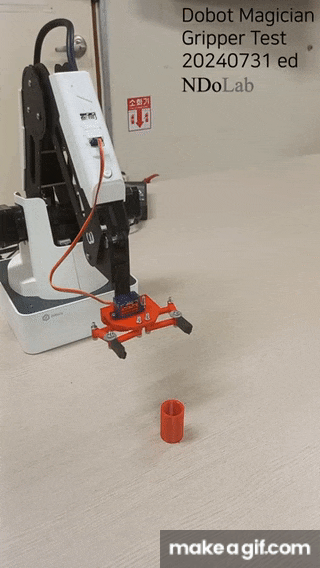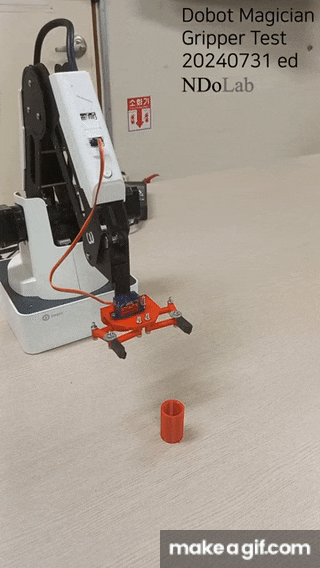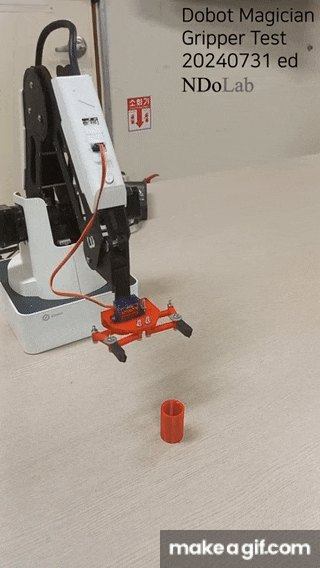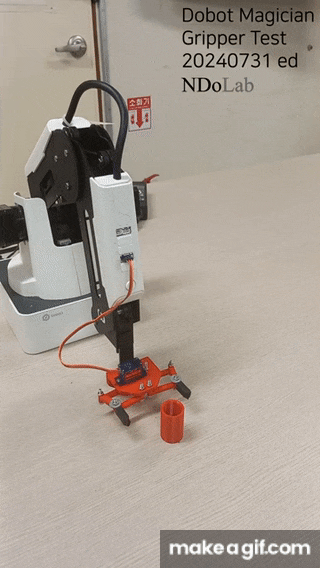
Dobot Magician의 IO 인터페이스를 연결한 그리퍼를 개발한 후, 이를 이용하여 부품을 Pick & Place 하는 파이썬 프로그램을 개발하였다. Pick & Place 파이썬 프로그램을 개발하기 위해 Dobot Magician 로봇 팔 이동 프로그램을 다루는 비동기 프로그래밍과 외부 인터페이스 프로그램 함수를 함께 이용한다. ■ 비동기 프로그래밍 Dobot Magician 로봇 파이썬 프로그래밍 읽어보기 > ■ Dobot Magician 외부 인터페이스 프로그램 함수 읽어보기 > 아래 동영상은 파이썬을 이용하여 로봇의 동작 순서 중에 IO 인터페이스를 이용한 3D 출력 그리퍼를 제어하는 결과를 보여준다. 2024 NDoStudio2024/12/31 처음 2024/8/2systems/trip/g..
범용 인터페이스 포트 GP3-GP5 정리 (1) Dobot Magician 외부 인터페이스 프로그래밍

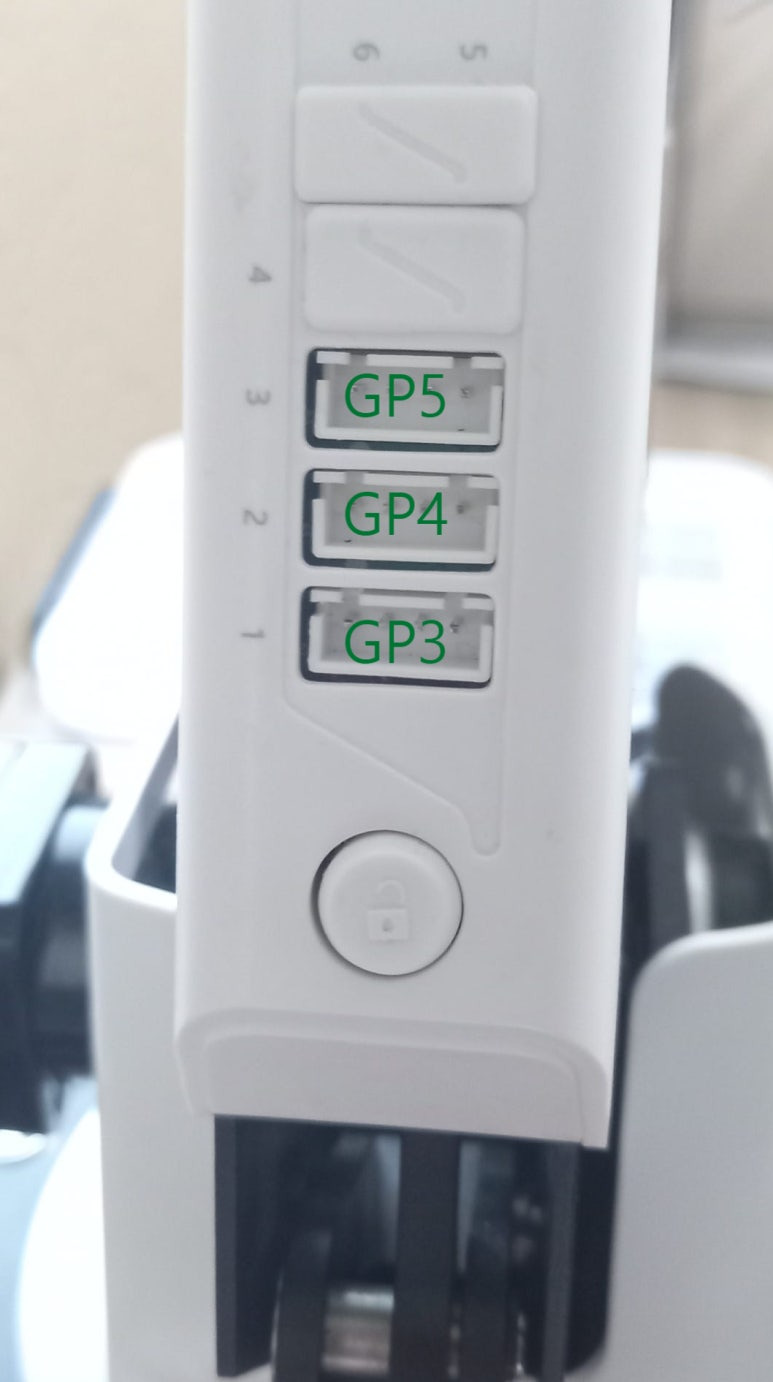
Dobot Magician 4축 로봇에도 라즈베리파이의 GPIO(General Purpose Input/Output)와 같이 범용 인터페이스 포트(General Interface Ports)가 있다. Dobot Magician은 본체에 2개(GP1, GP2) 팔에 3개(GP3, GP4, GP5)가 있다. 이 글은 이중 팔에 위치한 GP3-5를 다룬다. GP3-GP5 위치팔의 GP들은 아래 사진과 같이 아래에서 부터 GP3, GP4, GP5로 구성되어 있다.포트 핀의 구성GP3-5 포트는 각각 다음과 같은 4개 핀 구성을 가진다.왼쪽부터 아래와 같이 구성되어 있다.Ground5V/1A ouptputPWM(3.3V, 20mA) outputADC(3.3V/5V_20mA input 각 GP의 PWM 포트에는 ..

반응형